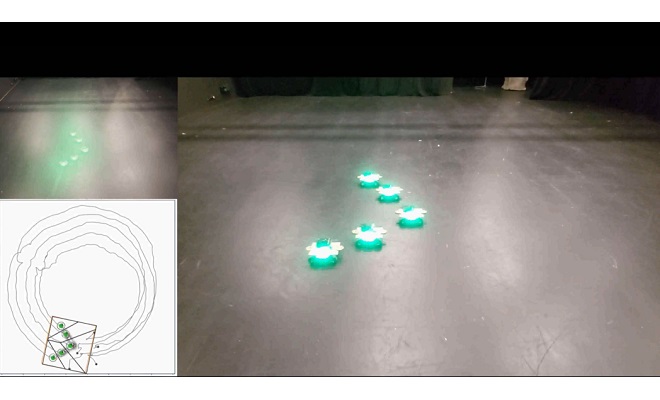
SHARE Vol. 63 No. 4 (2026) オープンイノベーション特集技術論文 機数変化·隊形変更に対応可能な複数移動体のフォーメーション制御手法Formation Control Method for Multiple Vehicles with Adaptability to Unit Number Variation and Formation Reconfiguration和文 (1.9MB) 菊池惟子Yuiko Kikuchi小栁容子Yoko Koyanagi菊池惟子小栁容子移動体製品では,偵察·監視·防御ニーズの高まりを受け,無人機群による協調制御手法が求められている。そこで本報では,無人機同士が衝突せずに指定のフォーメーションを形成しながら対象を追尾し,運用中のフォーメーション変更·機数変化に対応可能な分散的なフォーメーション制御手法を提案する。具体的には,被覆制御を時変なフォーメーション·領域に適用できるように拡張し,その収束性を理論的に保証した。開発したフォーメーション制御手法の有効性は,5機の無人車両を用いた実機検証にて確認した。 三菱重工技報 Technical Review Vol. 63 No. 4 オープンイノベーション特集 Vol. 63 No. 3 デジタル特集 Vol. 63 No. 2 プラント・インフラドメイン特集 Vol. 63 No. 1 新製品·新技術特集 Vol. 62 No. 4 航空・防衛・宇宙特集 Vol. 62 No. 3 エナジードメイン特集 Vol. 62 No. 2 物流·冷熱·ドライブシステムドメイン特集 Vol. 62 No. 1 新製品·新技術特集 Vol. 61 No. 4 原子力特集 Vol. 61 No. 3 マテリアリティ特集 - 三菱重工グループが考える重要課題に対する取組み - Vol. 61 No. 2 プラント·インフラドメイン特集 Vol. 61 No. 1 新製品·新技術特集 Vol. 60 No. 4 サービス技術特集 Vol. 60 No. 3 エナジードメイン特集 Vol. 60 No. 2 物流·冷熱·ドライブシステムドメイン特集 Vol. 60 No. 1 新製品·新技術特集 Vol. 59 No. 4 カーボンニュートラル特集 Vol. 59 No. 3 デジタルイノベーション特集 Vol. 59 No. 2 プラント·インフラ特集 Vol. 59 No. 1 新製品·新技術特集 Vol. 58 No. 4 航空宇宙特集 Vol. 58 No. 3 三菱パワー特集 Vol. 58 No. 2 物流·冷熱·ドライブシステムドメイン特集 Vol. 58 No. 1 新製品·新技術特集 Vol. 57 No. 4 原子力特集 Vol. 57 No. 3 工作機械特集 Vol. 57 No. 2 インダストリー&社会基盤特集 Vol. 57 No. 1 新製品·新技術特集 Vol. 56 No. 4 冷熱特集 Vol. 56 No. 3 三菱日立パワーシステムズ特集 Vol. 56 No. 2 M-FET特集 Vol. 56 No. 1 新製品·新技術特集 Vol. 55 No. 4 パワードメイン 新事業特集 Vol. 55 No. 3 インダストリー&社会基盤ドメイン特集 Vol. 55 No. 2 新技術特集 Vol. 55 No. 1 環境特集 Vol. 54 No. 4 航空宇宙特集 Vol. 54 No. 3 三菱日立パワーシステムズ特集 Vol. 54 No. 2 冷熱特集 Vol. 54 No. 1 M-FET特集